Andockhilfe für Unterwasserdrohnen
Codierte Lichter an der Station. Eine Spezialkamera in der Nase der Drohne. Position und Winkel für den Autopiloten.
Messung und Steuerung beim Andocken


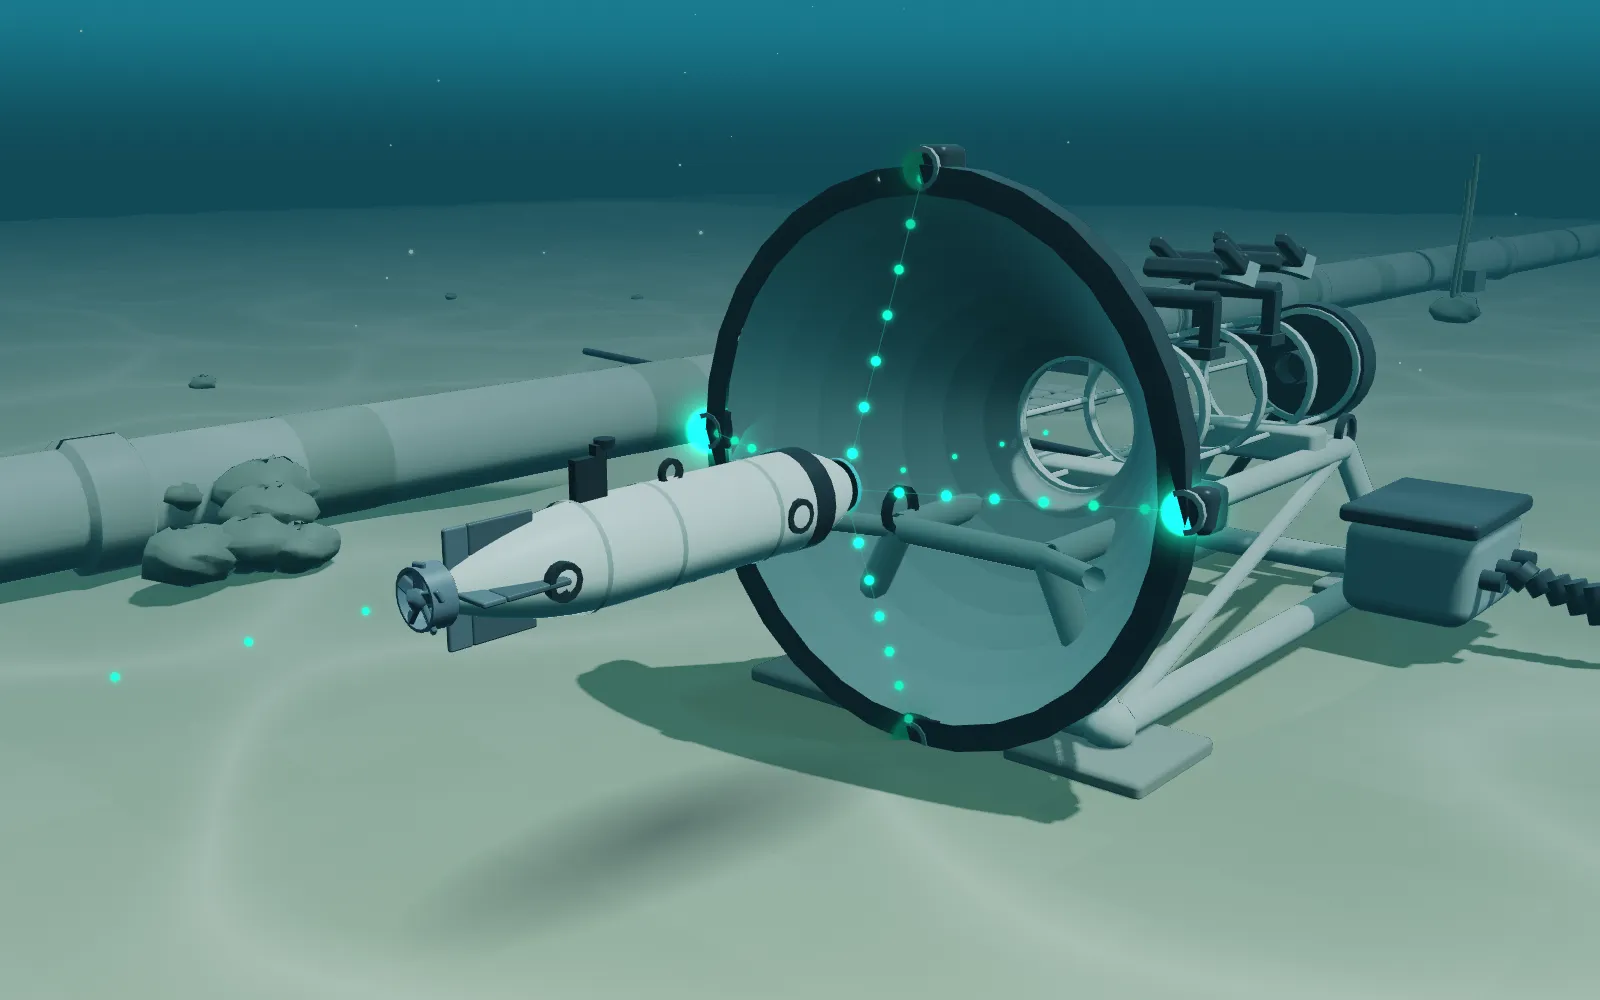
Konzeptanimation unter Wasser, in vier Schritten. Eine Andockstation steht am Meeresgrund neben einer Pipeline, mit einem Einlauftrichter und vier blaugrünen Lichtern am Rand. Jedes Licht blinkt in seinem eigenen Muster. Eine Unterwasserdrohne kommt von ihrer Prüffahrt zurück. Der Sensor in ihrer Nase liest die Lichter, die Drohne richtet sich auf die Achse des Trichters aus und steuert hinein. Sie gleitet in das Andockrohr, die Verriegelung schließt und das Laden beginnt.
Codierte Lichter.
Blaugrüne Lichter an Station oder Käfig. Jedes blinkt in seinem eigenen Muster. Blaugrünes Licht kommt unter Wasser am weitesten.
Spezialkamera.
Der Sensor in der Nase der Drohne erfasst die codierten Lichter.
Position und Winkel.
Das System berechnet Position und Winkel an Bord aus dem Lichtmuster und überträgt sie an den Autopiloten.
Andocken.
Der Autopilot steuert, die Verriegelung schließt, das Laden beginnt.
Akustische Navigation bringt die Drohne weiterhin in die Nähe. Unser Sensor übernimmt den letzten Anflug.
Unterwasserdrohnen für Inspektion und Überwachung
Infrastruktur am Meeresgrund
Pipelines, Strom- und Datenkabel müssen regelmäßig auf ganzer Länge geprüft werden.
Häfen und Küsten
Unterwasserdrohnen können Kaimauern, Schiffsrümpfe und Zufahrten auch nachts überwachen.
Selbstständiges Laden und Übertragen der Daten ermöglichen längere Einsätze.
Relative Positionierung für den letzten Anflug
Unter Wasser gibt es kein GPS und oft wenig Sicht. Für den letzten Anflug braucht es eine direkte Messung zwischen Drohne und Station.
Warum die letzten Meter schwierig sind
- Trübes Wasser.Kameras sehen Schleier, Partikel und Blendung. Strukturen verschwinden oft schon nach wenigen Metern.
- Bewegte Stationen.Ein Käfig unter einem Schiff bewegt sich mit den Wellen. Die Drohne muss dieser Bewegung folgen.
- Wenig Platz.Die Drohne muss allein in einen Trichter, der nur wenige Male breiter ist als sie selbst.
Ohne verlässlichen letzten Anflug hängen Andocken und Bergen von Tauchern, kleinen Booten oder Kranführern ab.
Zwei Szenarien
Station am Meeresgrund
Eine Drohne prüft eine Pipeline und kehrt zu einer Station am Meeresgrund zurück, um zu laden und ihre Daten abzugeben. Unser Sensor führt sie über die letzten Meter in den Trichter. Der Autopilot steuert, die Verriegelung schließt, das Laden beginnt.
Bergung auf ein Schiff
Ein Andockkäfig hängt an einem Seil unter dem Schiff. Er bewegt sich mit dem Schiff und den Wellen. Unser Sensor misst, wo der Käfig ist. Die Drohne folgt seiner Bewegung und steuert selbst hinein. Der Käfig bringt sie dann an Bord.
Ein Messprinzip, über und unter Wasser
Bunkern von Schiff zu Schiff.
Ein Sensor erfasst Infrarotlichter auf dem anderen Schiff.
Zu MaritimAndocken unter Wasser.
Blaugrüne Lichter an Station oder Käfig, der Sensor in der Nase der Drohne.
Stand
Messprinzip. Veröffentlicht auf der WACV 2024, Dr. Germain Haessig ist Mitautor.
Funktionsfähiger Laborprototyp für den Einsatz über Wasser, vom Land Tirol mitfinanziert.
Patent. In Österreich erteilt, international angemeldet.
Positionierung unter Wasser. Forschungsvereinbarung mit einem österreichischen Hersteller von Unterwasserdrohnen.
Unterwasser-Version. Blaugrüne Lichter, druckfestes Gehäuse, erste Tests im Becken.
Nächste Schritte
Tests im Becken.
Codierte Lichter und Sensor, gemessen gegen ein Referenzsystem.
Tests im Hafen.
Eine Partnerdrohne dockt in ruhigem, offenem Wasser in einen Testtrichter an.
Tests auf See.
Station am Meeresgrund oder Käfig am Schiff, bei echter Strömung und Bewegung.
Pilotprojekt.
Anbindung an den Autopiloten der Drohne und an die Station oder das Bergesystem des Partners.
Reihenfolge und Zeitplan hängen von Partnern, Testzugang und Finanzierung ab.
Partner und Testzugang
- Pilotpartner.Hersteller von Unterwasserdrohnen, Andockstationen und Systemen zum Aussetzen und Bergen, dazu Systemintegratoren.
- Testzugang.Becken, Häfen und Seegebiete, in denen eine Drohne unter echten Bedingungen andocken kann.
- Finanzierung.Öffentliche und private Mittel, um die Unterwasser-Version zu bauen und zu testen.
Kontakt
Wir melden uns.